
У робособак будет много ролей, в том числе и социальная
Наука и космос050 минут назад
Китайские эксперты изучают возможность отправки четвероногих роботов, или робособак, на предстоящую Международную лунную исследовательскую станцию ILRS. Планируется, что эти устройства смогут содействовать астронавтам в патрулировании, технических проверках, научных исследованиях и строительстве инфраструктуры.
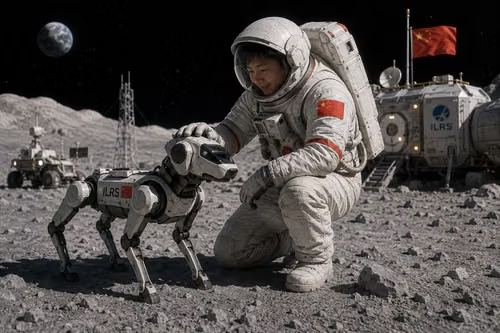
Эта концепция была изложена китайскими специалистами в журнале Chinese Space Science and Technology. По замыслу, четвероногие роботы будут регулярно обследовать территорию вокруг базы. В отличие от колесных устройств, они смогут лучше перемещаться по неровным поверхностям, преодолевая камни и мелкие препятствия.
Робособаки также могут выполнять задачи по сбору образцов лунного грунта и пород, исследованию окружающей местности и помощи экипажу во время научных экспериментов. Один из рассматриваемых сценариев включает совместную работу трех роботов и трех астронавтов, которые смогут распределять задания между собой.
В будущем четвероногим машинам планируется поручить более важные задачи — строительство и обслуживание постоянного поселения. Они потенциально смогут добывать водяной лед и минеральные ресурсы, транспортировать материалы и участвовать в создании конструкций из местного лунного сырья.
Автоматизация может затронуть и повседневную жизнь на базе. Роботы теоретически смогут следить за температурой и параметрами воздуха, заниматься уборкой, ухаживать за растениями и даже помогать с приготовлением пищи.
У концепции есть и неожиданная сторона — социальная. Предлагается оснастить роботов голосовыми интерфейсами, чтобы они могли взаимодействовать с астронавтами и выполнять роль интерактивных помощников. Авторы считают, что такое взаимодействие может снизить психологическую нагрузку на экипаж во время длительных экспедиций вдали от Земли.
Основная проблема заключается в том, что автономная работа на Луне значительно сложнее, чем на Земле. Большинство современных систем машинного зрения и навигации обучаются на земных данных, однако лунная поверхность отличается освещением, рельефом, температурными условиями и физическими факторами. Поэтому роботам понадобятся специальные алгоритмы, датасеты и дополнительное обучение.
Кроме того, необходимо будет решить вопросы связи и навигации. Обычные земные спутниковые системы не предназначены для работы на поверхности Луны, поэтому Китаю и партнерам ILRS потребуется собственная инфраструктура связи, навигации и передачи данных вокруг естественного спутника Земли.
Робособаки рассматриваются в рамках более широкой китайской программы по созданию Международной лунной исследовательской станции. Базовую инфраструктуру ILRS планируется сформировать примерно к 2035 году, а затем расширять её. К 2045 году концепция предполагает создание более развитой системы объектов на поверхности Луны и её орбите.
Одним из ключевых районов станет южный полюс Луны. В постоянно затененных кратерах могут находиться значительные запасы водяного льда. Его потенциально можно перерабатывать в воду, кислород и компоненты ракетного топлива, что позволит сократить зависимость лунной базы от поставок с Земли.
DexterИсточники:Interesting EngeneeringНаука и космос0космосНаука50 минут назад
Источник