
Коротко о новинке
Tesla подала в США патент на гибкую тактильную поверхность для роботизированных рук. В документе US 2026/0310299 A1 описан способ изготовления датчиков, которые наносятся на плоский гибкий материал, а затем формуются в трёхмерные элементы для использования на кончиках пальцев, ладонях и рабочих частях манипуляторов.
Что именно предложено в патенте
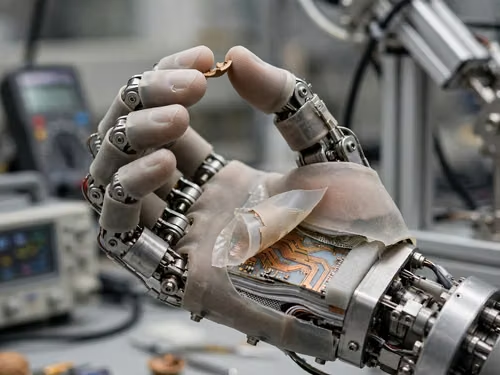
В патентной заявке подробно изложен процесс создания чувствительных поверхностей: датчики печатают на плоском гибком носителе, после чего его подвергают термоформованию, чтобы получить объёмную форму, соответствующую деталям роботизированной руки. Такой подход позволяет получить сенсорные покрытия, точно повторяющие изгибы конечности, без сборки множества жёстких отдельных элементов.
Конструкция и принципы измерения
Устройство включает два гибких слоя с проводящими компонентами и расположенный между ними сжимаемый материал. В местах перекрытия проводников формируются отдельные чувствительные элементы: при механическом воздействии структура деформируется, и это приводит к изменению электрических параметров, по которым можно судить о величине взаимодействия.
В патенте рассматриваются два способа считывания сигнала — ёмкостный и пьезорезистивный. В пьезорезистивном варианте сопротивление материала изменяется под давлением, что используется для определения силы контакта.
В числе упомянутых материалов для изготовления датчиков указаны термопластичный полиуретан, полиэтилентерефталат (PET) и полиимид.
Производственные подходы
Процесс производства, выделенный в заявке, включает трафаретную печать, лазерную резку, нанесение проводящей пасты и термоформование. Эти методы позволяют формировать гибкие сенсорные поверхности массовым способом, минуя необходимость изготовления каждого чувствительного элемента как отдельно жёсткой детали.
Возможности и ограничения
Tesla указывает, что такие покрытия способны фиксировать контактное усилие, прикосновения и давление. При этом в опубликованной заявке не сказано, будет ли технология внедрена в человекоподобного робота Tesla Optimus.
Также в документе отсутствуют количественные параметры — чувствительность датчиков, пространственное разрешение, ресурс работы и другие характеристики не приведены, поэтому на текущем этапе невозможно оценить практическую эффективность этой «кожи» в реальных условиях.
Что это может значить
Если предложенный способ окажется технологически и экономически жизнеспособным, он может упростить производство гибких сенсорных покрытий и расширить возможности роботизированных манипуляторов по тактильному восприятию. Однако до появления практических образцов и данных о характеристиках оценить реальное влияние на роботов и их применение пока нельзя.
Источник: ixbt.com
Не пропускайте наши новости — добавьте сайт в избранные источники, чтобы видеть обновления чаще.
