
Краткое содержание
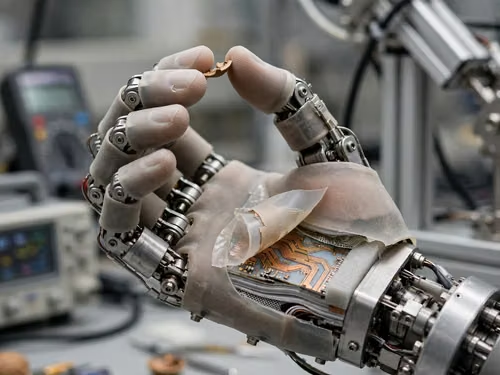
Tesla подала заявку на патент в США (US 2026/0310299 A1) на гибкую тактильную поверхность, которую можно формовать под контуры пальцев и ладоней роботов. В документе описан способ нанесения сенсоров на плоский гибкий материал с последующим приданием ему трёхмерной формы; предполагаемые области применения — кончики пальцев, ладони и рабочие части роботизированных манипуляторов.
Принцип работы сенсоров
В патенте предлагается конструкция из двух гибких слоёв с проводящими дорожками, между которыми помещён сжимаемый слой. В точках пересечения проводников образуются отдельные чувствительные элементы: при нажатии структура уплотняется или деформируется, что меняет электрические характеристики и позволяет оценить величину воздействия. Описаны два способа измерения сигнала — ёмкостный и пьезорезистивный (изменение сопротивления под давлением).
Материалы
В качестве возможных материалов для изготовления сенсоров в заявке указаны термопластичный полиуретан, полиэтилентерефталат (PET) и полиимид.
Производственные приёмы
Особое внимание в патенте уделено процессам производства: упомянуты трафаретная печать, лазерная резка, нанесение проводящей пасты и термоформование. Эти методы позволяют формировать чувствительные поверхности, которые повторяют изгибы роботизированной руки, без необходимости изготовления каждой чувствительной зоны как отдельной жёсткой детали.
Что остаётся неизвестным
В документе не указано, планирует ли Tesla применять эту технологию в человекоподобном роботе Optimus. Также в публикации отсутствуют количественные данные по чувствительности сенсоров, пространственному разрешению и сроку службы, поэтому пока нельзя оценить точность и надёжность «кожи» в реальных эксплуатационных условиях.
Источники: Robotics & Automation News. Оригинал новости: ixbt.com.
