
Кисть-робот превратилась в ползающего помощника
Исследователи Швейцарской высшей технической школы Цюриха (ETH Zurich) адаптировали роботизированную кисть Wuji, превратив её в компактного мобильного робота. Вместо отдельной платформы для передвижения или дополнительной манипуляционной руки устройство использует собственные пальцы для поддержки корпуса, перемещения по поверхности и работы с предметами. Кисть способна ползать, менять направление движения и восстанавливаться после падений.
Обучение движению — методика и моделирование
Для освоения передвижений команда применила обучение с подкреплением. Обучение велось в компьютерной симуляции, настроенной под реальные габариты устройства: модель учитывала разные длины и характеристики пальцев. По словам авторов, применённая новая система оценки действий (reward) позволила в симуляции добиться более высокой скорости движения по сравнению с исходными параметрами, которые обычно использовались для четвероногих роботов.
Физические испытания и автономность
В реальных тестах кисть функционировала без внешних источников питания и без внешних вычислительных модулей — все необходимые элементы были интегрированы в саму систему. Устройство демонстрировало также точные движения пальцев: в одном эксперименте роботическая кисть последовательно нажимала клавиши на клавиатуре, не полагаясь на зрение; в другом тесте она перемещала предметы к заданным точкам, используя изображение с камеры, установленной над рабочей зоной. Таким образом одна и та же конструкция одновременно обеспечивала и передвижение, и взаимодействие с объектами.
Иллюстрация и ссылки
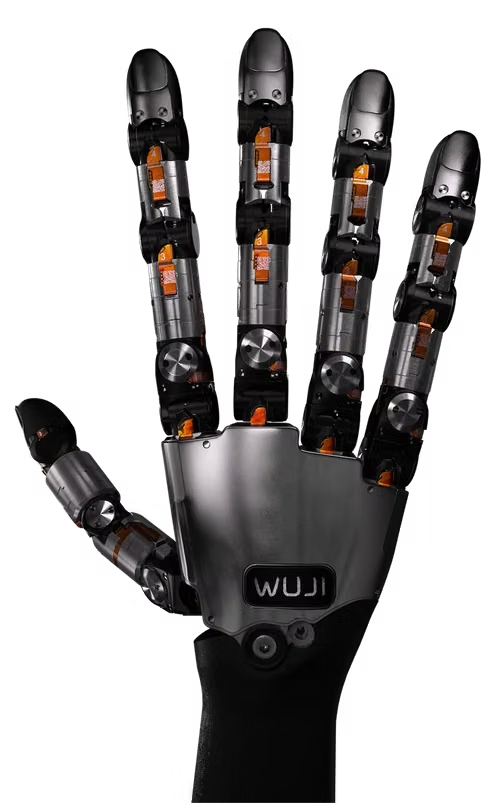
Источник изображения: Wuji Technology
Дата публикации: 20 октября 2026, 16:53
Автор: Darth Sahara
Источник информации: Robotics & Automation News
Оригинальная публикация: ixbt.com
