
Роботизированная кисть из ETH Zurich научилась ползать и восстанавливаться после падений
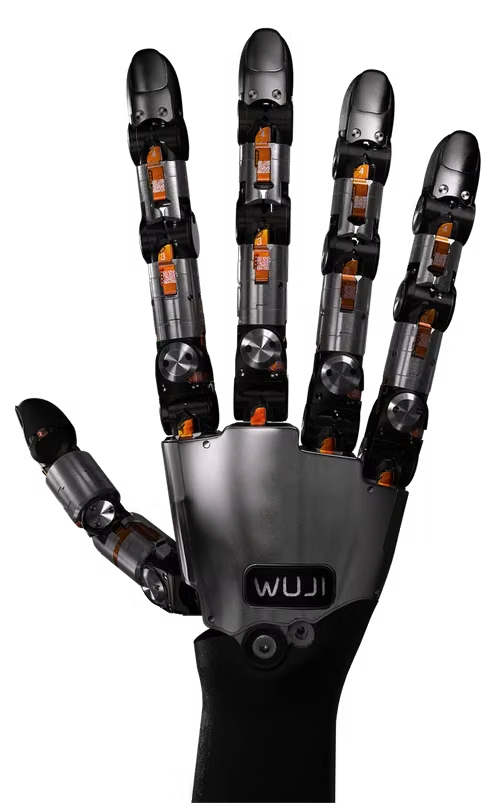
Исследователи Швейцарской высшей технической школы Цюриха (ETH Zurich) представили компактный мобильный аппарат на базе роботизированной кисти Wuji, который передвигается, опираясь на свои пальцы, и при этом выполняет манипуляции с предметами. Конструкция не требует отдельной ходовой платформы: пальцы одновременно служат для локомоции и для взаимодействия с окружением.
Обучение движению через подкрепление
Для освоения навыков перемещения и восстановления после падений команда применила методы обучения с подкреплением. Тренировка происходила в компьютерной симуляции, смоделированной с учётом параметров реального устройства — в том числе разных длин и характеристик пальцев. Авторы отмечают, что новая схема оценки действий (reward) в симуляции позволила добиться более высокой скорости передвижения по сравнению с первоначальными настройками, использовавшимися для четвероногих роботов.
Реальные испытания и автономность
В физических экспериментах роботизированная кисть работала автономно — без внешних источников питания и внешних вычислительных модулей, поскольку все необходимые компоненты были встроены в саму систему. Аппарат показал способность к точным операциям: в одном испытании он нажимал клавиши клавиатуры без визуального контроля, в другом — сдвигал предметы к заданным точкам, ориентируясь по изображению с установленной сверху камеры. Таким образом, устройство сочетает функции передвижения и манипуляции в одном корпусе.
Детали публикации
20 октября 2026, 16:53 — Darth Sahara
Источники: Robotics & Automation News. Оригинальная заметка: ixbt.com
