
Роботизированная кисть превратилась в самоходный робот без дополнительных механизмов
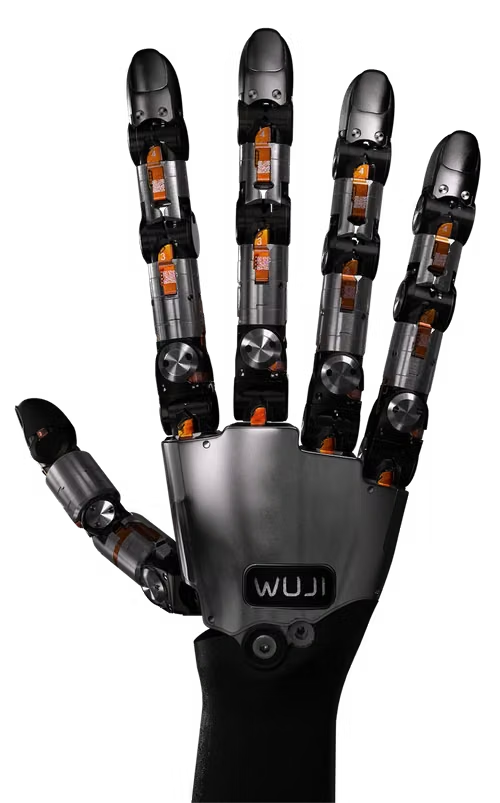
Исследователи Швейцарской высшей технической школы Цюриха (ETH Zurich) модифицировали роботизированную кисть Wuji, превратив её в компактный мобильный робот. Новая конфигурация передвигается, опираясь на собственные пальцы, может менять направление движения и восстанавливаться после падений — без установки отдельных шасси или дополнительных приводов.
Как устроено движение
Вместо классической ходовой платформы или отдельного манипулятора робот использует пальцы для поддержки корпуса, создания шага и взаимодействия с объектами. Такая универсальная конструкция позволяет одной и той же системе как перемещаться по поверхности, так и выполнять точные манипуляции.
Обучение в симуляции и учёт реальных характеристик
Для обучения движениям команда применила метод обучения с подкреплением. Агент в симуляции получал вознаграждения за успешные действия, при этом цифровая модель была адаптирована под реальные параметры устройства — учитывались длина и механические свойства пальцев. Авторы отмечают, что новая схема оценки действий привела к большей скорости передвижения в симуляции по сравнению с исходными настройками, разработанными для четвероногих роботов.
Реальные испытания и демонстрационные задачи
В физических экспериментах система работала автономно: все источники питания и вычислительные модули были интегрированы в саму кисть, внешнее питание и отдельные компьютеры не использовались. Робот показал способность к точным манипуляциям — например, последовательно нажимал клавиши на клавиатуре без визуальной подсказки. В другом испытании он толкал предметы к заданным точкам, ориентируясь по изображению с камеры, установленной сверху.
Практический смысл и дальнейшие шаги
Демонстрация показывает, что универсальная механика манипулятора может служить и как средство передвижения, и как инструмент для взаимодействия с окружением. Авторы продемонстрировали работоспособность концепции в реальных условиях, совместив автономность, маневренность и точность пальцевых движений.
20 октября 2026, 16:53 — Darth Sahara
Источники: Robotics & Automation News
Не пропускайте наши новостиДобавьте сайт в предпочитаемые источники, чтобы видеть нас чащеДобавить в Google
Источник оригинальной публикации: ixbt.com
